DFKI präsentiert aktuelle Forschung zur Weltraumrobotik auf der Joint i-SAIRAS & iSpaRo Conference 2026 in Köln
| Robotik | Robotics Innovation Center | Bremen
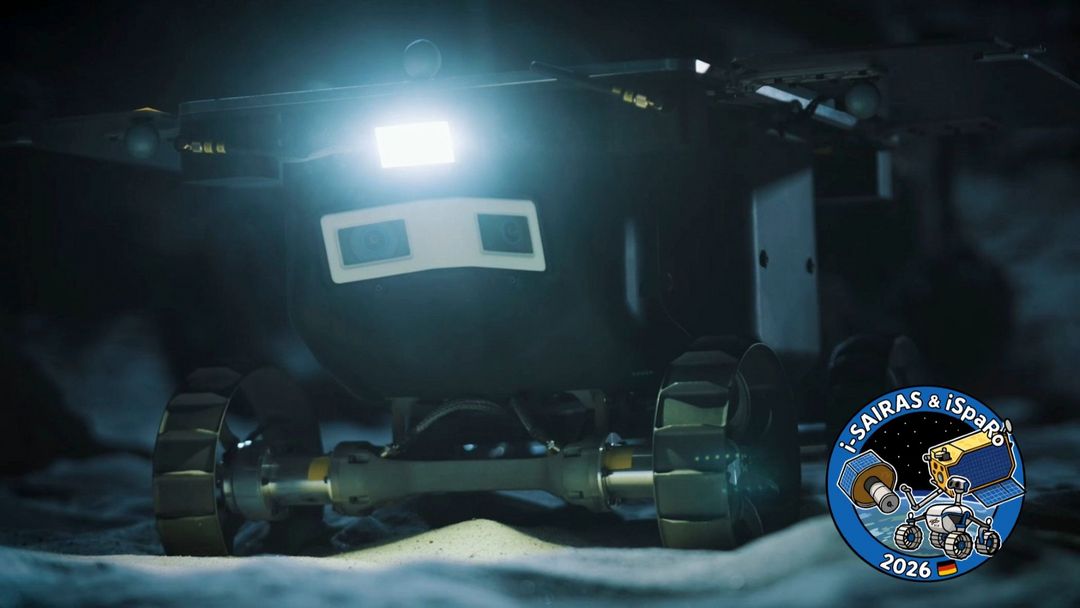
Roboter für den Einsatz auf dem Mond und anderen Himmelskörpern müssen unter extremen Bedingungen arbeiten, sich an unvorhersehbare Situationen anpassen und komplexe Aufgaben möglichst autonom bewältigen. Das DFKI Robotics Innovation Center entwickelt Technologien, die dazu beitragen, diese Herausforderungen zukünftiger Weltraummissionen zu meistern.
Eine internationale Plattform für den fachlichen Austausch bietet die Joint i-SAIRAS & iSpaRo Conference 2026. Erstmals finden das International Symposium on Artificial Intelligence, Robotics and Automation in Space (i-SAIRAS) und die International Conference on Space Robotics (iSpaRo) gemeinsam statt. Vom 3. bis 6. November diskutieren Fachleute aus Wissenschaft, Industrie und Raumfahrtorganisationen im Confex in Köln aktuelle Forschungsergebnisse und Zukunftsperspektiven der Weltraumrobotik.
DFKI präsentiert Forschung an eigenem Messestand
Vom 3. bis 5. November präsentiert sich das DFKI Robotics Innovation Center an Stand 25 der begleitenden Fachausstellung. Im Mittelpunkt stehen die Aktivitäten des Forschungszentrums im Bereich der Weltraumrobotik sowie aktuelle Forschungsprojekte. Ein besonderes Highlight ist der semi-autonome Mikro-Rover LuNiS, den das Team vor Ort als Demonstrator zeigt. Mit ihm erproben die Forschenden auf der Erde Technologien, die dazu beitragen sollen, die rund 14-tägige Mondnacht zu überstehen.
Workshop zu Multi-Agenten-Systemen für die Weltraumrobotik
Mit dem Workshop „Multi-Agent Systems Strategies for Space“ beteiligen sich das DFKI Robotics Innovation Center und die AG Robotik der Universität Bremen auch am Fachprogramm der Konferenz. Ziel ist es, den fachlichen Austausch zu Multi-Agenten-Systemen in der Weltraumrobotik zu fördern und benötigte Technologien für deren Einsatz in zukünftigen Missionen zu diskutieren.
Wenn mehrere Roboter gemeinsam eine Mission ausführen, müssen sie Informationen austauschen, Aufgaben koordinieren und ihre Aktionen aufeinander abstimmen. Solche Multi-Agenten-Systeme eröffnen neue Möglichkeiten für Exploration, Wartung und den Aufbau von Infrastrukturen im All und ermöglichen weitaus komplexere Missionen als bisher. Gleichzeitig stellen sie hohe Anforderungen an Kommunikation, Planung und Autonomie. Der Workshop bringt Forschende und Anwendende zusammen, um aktuelle Strategien und Lösungsansätze für diese Herausforderungen zu diskutieren.
Darüber hinaus beteiligt sich die DFKI-Forscherin Wiebke Brinkmann als Panelistin am iSpaRo-Workshop „Enabling Modularity and Interoperability in Space Robotics“. Im Fokus steht ein weiteres zentrales Thema zukünftiger Raumfahrtmissionen: modulare Robotersysteme, deren Komponenten flexibel kombiniert und über Systemgrenzen hinweg miteinander verbunden werden können.
Wissenschaftliche Beiträge zu aktuellen Herausforderungen der Weltraumrobotik
Neben dem Messestand, dem Workshop und der Panelbeteiligung ist das DFKI Robotics Innovation Center auch mit mehreren Papern, Präsentationen und Postern auf der Joint i-SAIRAS & iSpaRo Conference 2026 vertreten. Die Themen reichen von Technologien für Mondmissionen und planetare Exploration über robotische Ressourcennutzung, modulare und kooperative Robotersysteme bis hin zu energieeffizienter Bildverarbeitung und dem Einsatz von Exoskeletten für Raumfahrtanwendungen.
Paper
i-SAIRAS
- Overview of Various Robotic Technologies for Potential Use in the Artemis Lunar Mission. Autor:innen: Felix Glinka (DFKI), Niels Will (DFKI), Wiebke Brinkmann (DFKI), Raúl Domínguez (DFKI), Manuel Meder (DFKI), Daniel Kühn (DFKI)
iSpaRo
- Lessons Learned from the ESA ESRIC Space Resources Challenge 2025: Robotics and Excavation Subsystem of Team BREMEN. Autor:innen: Mehmed Yüksel (DFKI), Zhongqian Zhao (DFKI), Andreas Bresser (DFKI), Raúl Domínguez (DFKI), Manuel Meder (DFKI), Amrita Suresh (Uni Bremen), Kunal Kulkarni (DLR), Svenja Falker (DLR), Paul Zabel (DLR), Frank Kirchner (Uni Bremen, DFKI)
- Hardware-Accelerated Instance Segmentation for Resource-Constrained Space Robotics with Criticality Analysis. Autoren: Siddhant Shete (DFKI), Hilmi Dogu Kücüker (DFKI), Udo Frese (Uni Bremen, DFKI), Frank Kirchner (Uni Bremen, DFKI)
- Friction aware Sliding Locomotion Model Predictive Control for Robust Planetary Exploration. Autor:innen: Lukas Rust (Uni Bremen), Shubham Vyas (DFKI), Frank Kirchner (Uni Bremen, DFKI)
- Robust Leveling Control for a Mobile Free-Floating Testbed. Autor: Jakob Middelberg (DFKI), Blanka Burchard (DFKI/Marum)
Präsentationen
i-SAIRAS
- Effect of Real Microgravity and Simulated Microgravity on the Electromyogram by Means of an Active Exoskeleton. Präsentation: Marc Tabie (DFKI), Mathias Trampler (DFKI), Elsa Andrea Kirchner (DFKI, Uni Duisburg-Essen)
- Software Architecture Overview and Status of a Semi-Autonomous Lunar Rover: Lunis. Präsentation: Hilmi Dogu Kücüker (DFKI), Felix Glinka (DFKI), Siddhant Shete (DFKI), Sven Timme (DFKI)
- Sustainable, Reconfigurable, Modular Robotic Approaches for Planetary Applications. Präsentation: N.N.
Posterbeiträge
- Modularity as a Design Principle for Resilient Space Robotic Systems: A Cross Project Comparison (iSpaRo-Workshop). Präsentation: Mehmed Yüksel (DFKI), N.N.
- ASTRO – Situation-aware Task Negotiation for Reconfigurable RObot Teams (i-SAIRAS). Präsentation: Amrita Suresh (Uni Bremen), Ayden Janssen (Uni Bremen)
Veranstaltungsdetails
Joint i-SAIRAS & iSpaRo Conference 2026
- Datum: 3.–6. November 2026
- Ort: Confex, Conference- und Exhibition-Center, Köln
- DFKI-Messestand: Stand 25, 3.–5. November
- Workshop: „Multi-Agent Systems Strategies for Space“, 5. November, 14:30–17:30 Uhr
Weitere Informationen zur Veranstaltung: https://www.isairas-isparo.de/
Kontakt:
Dr.-Ing. Mehmed Yüksel
- Mehmed.Yueksel@dfki.de
- Tel.: +49 421 17845 6604
Manuel Meder, M.Sc.
- Manuel.Meder@dfki.de
- Tel.: +49 421 17845 6600